Positive Definite Matrices - 正定矩阵
本页目录
二次型
f(x,y)=ax^{2}+2bxy+cy^{2}
这样的(二元)二次型在原点处都是驻点:\frac{ \partial f }{ \partial x }=\frac{ \partial f }{ \partial y }=0。
若 f(x,y) 在原点之外是严格大于零的,称它为正定的(Positive Definite)。
配方之后可以知道,这个二次型正定当且仅当:a>0\
,\, ac>b^{2}
类似的,也有负定(Negative Definite)的情况:
a<0\,,\,ac>b^{2}
正定负定的图形是碗形。
若 a>0,ac=b^{2},称为半正定( Positive Semidefinite)。
若 a<0, ac=b^{2},称为半负定( Negative Semidefinite)。
半定的图形是山谷形状,会有一条直线都是 0 。
若 ac<b^{2} ,图形会变成马鞍面(Saddle),此时原点叫做鞍点(Saddle Point)。
矩阵表示:
f(x,y)=\begin{bmatrix}
x & y
\end{bmatrix} \begin{bmatrix}
a & b \\
b & c
\end{bmatrix}\begin{bmatrix}
x \\
y
\end{bmatrix}=x^TAx
对于 n 元的二次型:
f(x_{1},x_{2},\dots,x_{n})=x^TAx=\sum \sum a_{ij}x_{i}x_{j}
其中 A 是一个实对称矩阵,把它叫作一个二次型矩阵。
这里 f 中,若 i\neq j,则 x_{i}x_{j} 的系数除以二才得到 a_{ij}=a_{ji}。而矩阵的对角元就是平方项的系数。
正定矩阵
若 f=x^TAx 是一个正定二次型,则把对称矩阵 A 叫做正定矩阵。有时记作 A>0。
对对称矩阵 A,TFAE:
x^TAx>0\forall x\neq 0- 所有特征值
\lambda_{1},\dots,\lambda_{n}>0 - 左上角
k\times k的行列式\det(A_{k})>0\forall k - 主元
d_{k}>0\,\forall k - 存在一个可逆矩阵
R,使得A=R^TR
TFAE : The following are equivalent.
证明:
- 【
1\implies 2】若x^TAx>0,假设\lambda _i是一个特征值,对应特征向量x_{i}\neq 0,则x_{i}^TAx_{i}>0。又因为Ax_{i}=\lambda x_{i},有\lambda_{i}x_{i}^Tx_{i}=\lambda_{i}\lVert x_{i} \rVert^{2}>0,故而\lambda_{i}>0。 - 【
2\implies 1】若\lambda_{i}>0,由谱定理,因为A是一个对称矩阵,它可以被一个正交矩阵对角化,也就是说存在一组规范正交的特征向量x_{1},\dots,x_{n}使得Ax_{i}=\lambda_{i}x_{i}。任意向量可以写成这组特征向量的线性组合:x=\sum c_{i}x_{i}。那么x^TAx=\left( \sum c_{i}x_{i}^T \right)A\left( \sum c_{i}x_{i} \right)=\left( \sum c_{i}x_{i}^T \right)\left( \sum c_{i}\lambda_{i}x_{i} \right)=\sum c_{i}^{2}\lambda_{i}(因为交叉项都为0)。故而x^TAx>0。 - 【
2\implies 3】\det(A_{n})=\prod\lambda_{i}>0。设原来的二次型为g(x_{1}\dots x_{n})=\begin{bmatrix}x_{1}\dots x_{n}\end{bmatrix}A\begin{bmatrix}x_{1} \\ \vdots\\x_{n}\end{bmatrix},它是正定的。那么考察f(x_{1}\dots x_{k})=\begin{bmatrix}x_{1}\dots x_{k}\end{bmatrix}A\begin{bmatrix}x_{1} \\ \vdots\\x_{k}\end{bmatrix},它满足f=g(x_{1}\dots x_{k},0\dots 0),那么f也是正定的。于是\det(A_{k})>0。 - 【
3\implies 4】d_{k}= \frac{\det(A_{k})}{\det(A_{k-1})}>0。 - 【
4\implies 1】 假设A=LDU,由于A^T=U^TDL^T=A=LDU,有U=L^T。那么\forall x\neq 0,x^TAx=x^T(LDU)x=x^TLDL^Tx。令L^Tx=y\neq 0,则x^TAx=y^TDy=\sum d_{i}y_{i}^{2}>0。 - 【
5\implies 1】\forall x\neq 0, x^TAx=x^TR^TRx=\lVert Rx \rVert^{2},这里由于R可逆,Rx就不为0,因此x^TAx>0。 - 【
A>0\implies 5】- 法一(Cholesky Decomposition ):
A=LDU=LDL^T=(L\sqrt{ D })(\sqrt{ D }L^T),设R=\sqrt{ D }L^T,则A=R^TR,这里R显然可逆。 - 法二:
A=Q\Lambda Q^T=Q\sqrt{ \Lambda }\sqrt{ \Lambda }Q^T,设R=\sqrt{ \Lambda }Q^T,则A=R^TR,这里R显然可逆。 - 法三:
A=Q\Lambda Q^T=(Q\sqrt{ \Lambda }Q^T)(Q\sqrt{ \Lambda }Q^T),设R=Q\sqrt{ \Lambda }Q^T,则R是一个对称的正定矩阵,且A=R^TR=R^{2}。(这里这种分解方式最好的保留了A的对称和正交的性质,所以可以定义R=\sqrt{ A }>0) - 这里有无穷多种分解,因为若
A=R^TR,则对任意R'=QR其中Q是任意正交矩阵,则A=R'^TR'。
- 法一(Cholesky Decomposition ):
当然,根据定义,也可以去直接把二次多项式给 Complete the square 来判断。
这里你会发现,若 A=LDU,则 x^TAx=\sum d_{i}y_{i}^{2},这里 y_{i}=L^Tx_{i},且 d_{i} 为第 i 个主元。这就是配方之后的结果!所以配方和高斯消元的过程其实是对应的。
将一个对称矩阵称为半正定的(Semipositive Definite),若
x^TAx\geq 0\forall x
记作 A\geq 0。
半负定: x^TAx\leq 0 \forall x。记作 A\leq 0。
TFAE:
A\geq 0- 特征值
\lambda_{i} \geq 0 - 没有主矩阵(Principle Matrices)有负的特征值。
- 主矩阵:指标集(Index Set)
I\subset \{ 1,2,\dots,n \}对应的主矩阵A_{I},定义为A的一个子矩阵,它来自于选取A中的所有满足i,j\in I的a_{ij}。
- 主矩阵:指标集(Index Set)
- 主元
d_{i}\geq 0 - 存在矩阵
R使得A=R^TR。
要证明这些事情,可以用这个事实:
A\geq 0 \iff A+\varepsilon I>0 \, \, \forall\text{sufficient small }\varepsilon>0
这个事实的证明:
- 左推右:
\forall x\neq 0, x^T(A+\varepsilon I)x=x^TAx+\varepsilon x^Tx>0。 - 右推左:
x^TAx=\lim_{ \varepsilon \to 0 } x^T(A+\varepsilon I)x\geq 0。
例如要证明A\geq 0\implies\lambda_{i}\geq 0:A\geq 0 \implies A+\varepsilon I > 0 \implies \lambda_{i}+\varepsilon > 0 \implies\lambda_{i}\geq 0。
合同矩阵
对于二次型 f=x^TAx,它可以做换元 x=Cy 来研究,且
x^TAx=y^T(C^TAC)y
其中 C 是一个可逆的矩阵。
这里定义 A,B 为合同的(Congruent),若存在可逆矩阵 C 使得
B=C^TAC
合同关系(Congruence)有如下性质:
- 对称矩阵的合同矩阵也是对称矩阵。
- 单位矩阵
A=I的合同矩阵形如B=C^TC。也就是说,它是正定的!那么B的特征值都是正的。
塞维斯特惯性定律(Sylvester’s Law of Inertia):
A的合同矩阵C^TAC和A有相同数量的正特征值,相同数量的负特征值和相同数量的零特征值。- 把正特征值的数量称为正惯性指数(Positive index of inertia),记作
p。 - 把负特征值的数量称为负惯性指数(Negative index of inertia),记作
q。 - 这里
p+q=\text{rank}(A)。p-q称为符号差(Signature)。
该定律也可以表述成: - 设
f(x_{1}\dots x_{n})=x^TAx为秩为r的n元二次型。存在一个线性变量替换x=Cy使得f变为
g(y_{1}\dots y_{n})=y_{1}^{2}+y_{2}^{2}+\dots+y_{p}^{2}-y_{{p+1}}^{2}-\dots-y_{r}^{2} - 上述二次型被称为
f的规范型,其由f唯一决定。
应用
二次超曲面(Geometry of Quadratic Hypersurface)可以写成
x^TAx=1
要看出它是一种怎样的矩阵,可以做坐标变换 x=Qy,其中 Q 是一个正交矩阵。谱定理指出,由于 A 是对称矩阵,存在这样的正交矩阵 Q,使得 Q^TAQ=\Lambda。
那么原来的曲面等价于
x^TAx=(Qy)^TA(Qy)=y^T(Q^TAQ)y=y^T\Lambda y=\sum\lambda_{i}y_{i}^{2}=1
那么只需要去看 \lambda_{i} 的正负,很容易就可看出来这个曲面是什么形状的。
对于 n=3 的情况,这就可以用来判定三维空间中的二次曲面了:
x^TAx=\lambda_{1}y_{1}^{2}+\lambda_{2}y_{2}^{2}+\lambda_{3}y_{3}^{2}=1
- 若特征值全为正,如
\lambda_{1},\lambda_{2},\lambda_{3}>0,则为椭球面(Ellipsoid)。
x^{2}+y^{2}+z^{2}=1 - 若特征值两正一负,如
\lambda_{1},\lambda_{2}>0,\lambda_{3}<0,则为单叶双曲面(Hyperboloid of One Sheet)。
x^{2}+y^{2}-z^{2}= 1 - 若特征值一正两负,如
\lambda_{1}>0,\lambda_{2},\lambda_{3}<0,则为双叶双曲面 (Hyperboloid of Two Sheet)。
x^{2}-y^{2}-z^{2}=1 - 若特征值全为负,如
\lambda_{1},\lambda_{2},\lambda_{3}<0,则为空集。
退化状态: - 若特征值两正一零,如
\lambda_{1},\lambda_{2}>0, \lambda_{3}=0,则为椭圆柱面(Elliptic Cylinder)。
x^{2}+y^{2}=1 - 若特征值一正一负一零,如
\lambda_{1}>0,\lambda_{2}<0,\lambda_{3}=0,则为双曲柱面(Hyperbolic Cylinder)。
x^{2}-y^{2}=1 - 若特征值两负一零,如
\lambda_{1},\lambda_{2}<0,\lambda_{3}=0,则为空集。 - 若特征值一正两零,如
\lambda_{1}>0,\lambda_{2},\lambda_{3}=0,则为两个平行平面(Two Parallel Planes)。
x^{2}=1 - 若特征值一负两零,如
\lambda_{1}<0,\lambda_{2},\lambda_{3}=0,则为空集。 - 若特征值全为零,
\lambda_{1},\lambda_{2},\lambda_{3}=0,则为空集。
要求这个正负惯性指数,就可以利用塞维斯特惯性定律,转换为规范型就直接看出来了。
- 直接解特征方程。
- 利用韦达定理判断
\lambda的正负。 - 换元,配方转换为规范型。
拉格朗日配方法:若至少一个平方项,那就直接对该平方项进行配方,迭代即可。若没有平方项,则挑一个交叉项x_{1}x_{2},令x_{1}=y_{1}+y_{2},x_{2}=y_{1}-y_{2},这就用平方差公式创造出了平方项。
奇异值分解(Singular Value Decomposition, SVD)
任何 m\times n 的矩阵 A 可以被分解为
A=U\Sigma V^T
其中:
U是m\times m的一个正交矩阵。它是AA^T的特征向量构成的。V是n\times n的一个正交矩阵。它是A^TA的特征向量构成的。\Sigma是一个m\times n的对角矩阵,它可以写成分块矩阵
\begin{bmatrix} \Sigma_{1} & 0 \\ 0 &0 \end{bmatrix}- 其中
\Sigma_{1}= \begin{bmatrix} \sigma_{1} \\ & \ddots \\ & & \sigma_{r} \end{bmatrix} - 其中
r为A的秩,这里\sigma_{i}称为奇异值(Singular Value)。
定义 :A的奇异值\sigma_{i}=\sqrt{ \lambda_{i} }=\sqrt{ \mu_{i} },其中\lambda_{i},\mu_{i}是AA^T和A^TA的非零特征值(i=1,2,\dots,\text{rank}(A))。
(可以这么定义是因为,AA^T 和 A^TA 都是半正定矩阵,特征值都大于零,而且它们的秩都和 A 相同,且它们的非零特征值也相等。验证一下:这里
\begin{align}
A^TA&=(U\Sigma V^T)^TU\Sigma V^T
\\&=V\Sigma^TU^TU\Sigma V^T \\
&=V\Sigma^T\Sigma V^T \\
&=V\begin{bmatrix}
\Sigma_{1}^T\Sigma_{1} & 0 \\
0 & 0
\end{bmatrix}V^T \\
\end{align}
其中
\Sigma_{1}^T\Sigma_{1}=\begin{bmatrix}
\sigma_{1}^{2} \\
 & \ddots  \\
 &  &  \sigma_{r}^{2}
\end{bmatrix}
这里就找到了 A^TA 的一个谱分解。那么,\sigma_{i}^{2} 就是 A^TA 的所有非零特征值!
类似的,由于 AB 和 BA 有相同的非零特征值,那么 \sigma_{i}^{2} 也是 AA^T 的所有非零特征值。
有 AA^T=U\Sigma \Sigma^TU^T。
)
这里会发现,由于 AV=U\Sigma,如果对 r进行分块:
A\begin{bmatrix}
V_{r} & V_{n-r}
\end{bmatrix}=\begin{bmatrix}
U_{r}  & U_{m-r}
\end{bmatrix}\begin{bmatrix}
\Sigma_{r} & 0 \\
0 & 0
\end{bmatrix}
也就是 AV_{r}=U_{r}\Sigma_{r},AV_{n-r}=0。
那么 V 的前 r 列就对应 A 的行空间,后 n-r 列就对应 A 的零空间。
同理, U 的前 r 列对应 A 的列空间,后 m-r 列就对应 A 的左零空间。
要求一个矩阵的 SVD 分解,不能随便选取 U,V。
需要选取:
Av_{j}=\sigma_{j}u_{j}, j=1,\dots,r
这个从上面的分块矩阵可以看出来。(存在性证明:
- 若
v_{j}是A^TA的一个单位特征向量,对应特征值\sigma_{j}^{2},则A^TAv_{j}=\sigma_{j}^{2}v_{j},进而AA^TAv_{j}=\sigma_{j}^{2}Av_{j},也就是Av_{j}是AA^T的一个特征向量,对应特征值\sigma_{j}^{2}。而且
\lVert Av_{j} \rVert^{2}=v_{j}^TA^TAv_{j}=v_{j}^T\sigma_{j}^{2} v_{j}=\sigma_{j}^{2} - 那么
Av_{j} / \sigma_{j}=u_{j}就是AA^T的一个单位特征向量,得证。)
那么就应该先求出A^TA的r个非零特征值对应的向量和n-r个A^TA的零空间的向量,来构造V,再利用关系u_{j}= Av_{j} / \sigma_{j}来得到前r个构造u_{j}。剩下的m-r个u_{j}需要去求N(A^T)然后再做正交化得到。
定理 : 任意可逆方阵 A 都可以写成
A=Q_{1}SQ_{2}^{-1}
其中 Q_{1},Q_{2} 为正交矩阵,S 是一个正定矩阵。
证明:
x^TA^TAx=\lVert Ax \rVert^{2}>0 \forall x\neq 0
所以 A^TA 是正定的实对称矩阵。那么存在谱分解:
Q_{2}^TA^TAQ_{2}=\Lambda
令 S=\sqrt{ \Lambda },那么 S 是一个正定的对角的可逆矩阵。那么有:
S^{-1}Q_{2}^TQ^TAQ_{2}S^{-1}=I
那么 AQ_{2}S^{-1} 就是一个正交矩阵,记为 Q_{1}。于是有
A=Q_{1}SQ_{2}^{-1}
SVD 的应用
极分解(Polar Decomposition):任何实方阵 A 可以分解成 A=QS,其中 Q 是正交矩阵,S 是对称的半正定的矩阵。
(A=U\Sigma V^T=(UV^T)(V\Sigma V^T)=QS)
类比 z=re^{i\theta}。这里 S 类似于 r,Q 类似与 e^{i\theta}。
有效秩(Effective Rank):用 A^TA 来计算 A 的秩,会更稳定(实际计算中数值可能有一些小的偏差,A^TA 会把这些偏差平方,而缩小。)
图片压缩(Image Compression):一个 m\times n 的图像,可以进行 SVD 分解,只需要存储 r 个奇异值和奇异向量,共 r\times(m+n+1) 个值。图片压缩比:\frac{m\times n}{r\times(m+n+1)}。
图片降噪(Noice Reduction):直接丢掉相对来说特别小的奇异值和奇异降噪。
最小二乘(Least Square)的最优解:最小二乘的 Normal Equation A^TAx=A^Tb ,如果 A^TA 不可逆,也就是说,A 不是列满秩的,则可能有多个解 \hat{x}。其中最优解为长度最小的解 x^{+}。
- 记作
x^{+}=A^+b中,A^+称为A的伪逆(Pseuodoinverse)。 - 容易验证,
\Sigma^{+}就是把每一个\sigma求倒数。 - 一般情况下,由于
\hat{x}=x_{r}+x_{n},那么由于零空间和行空间正交,有\lVert \hat{x} \rVert^{2}=\lVert x_{r} \rVert^{2}+\lVert x_{n} \rVert ^{2},取x_{n}=0,则得到了最优解,所以最优解是行空间中的。 (可以解 Normal Equation 然后选行空间中的) 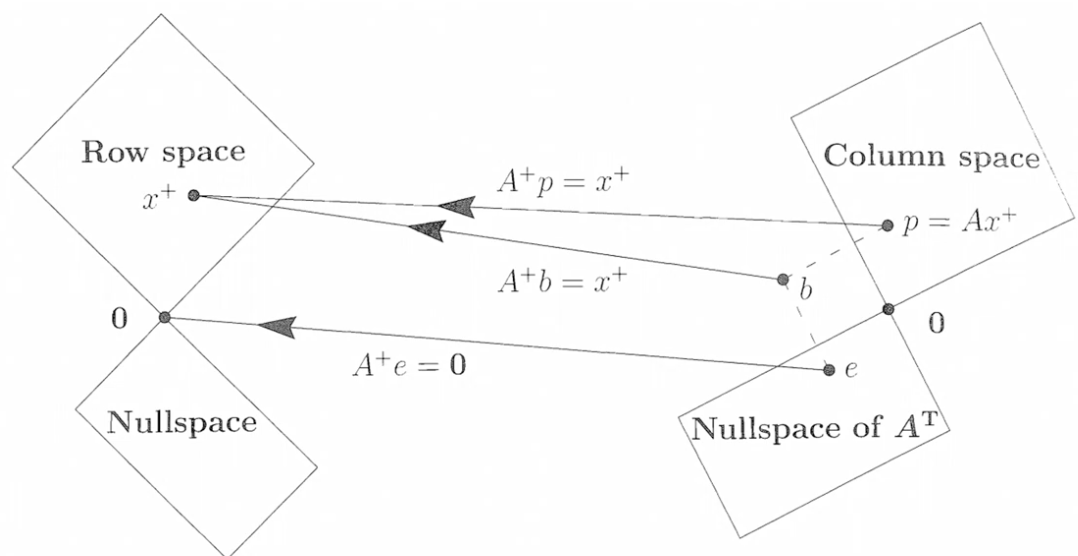
- 一般情况下,伪逆有公式
A^{+}=V\Sigma^+ U^T - 证明:
\lVert Ax-b \rVert=\lVert U\Sigma V^Tx-b \rVert=\lVert \Sigma V^Tx-U^Tb \rVert。 - 令
y=V^Tx=V^{-1}x。只需最小化\lVert \Sigma y-U^Tb \rVert。 y^+=\Sigma^+U^Tb,故而x^+=V\Sigma^+U^T。